

سروو موٹر کیسے کام کرتی ہے؟ سروو موٹر ایک الیکٹرو مکینیکل ڈیوائس ہے جو فراہم کردہ کرنٹ اور وولٹیج کی بنیاد پر ٹارک اور رفتار پیدا کرتی ہے۔ ایک سروو موٹر بند لوپ سسٹم کے حصے کے طور پر کام کرتی ہے جو ٹارک اور رفتار فراہم کرتی ہے جیسا کہ ایک سروو کنٹرولر کی طرف سے حکم دیا جاتا ہے جو لوپ کو بند کرنے کے لیے فیڈ بیک ڈیوائس کا استعمال کرتا ہے۔ فیڈ بیک ڈیوائس سروو کنٹرولر کو کرنٹ، رفتار، یا پوزیشن جیسی معلومات فراہم کرتی ہے، جو کمانڈڈ پیرامیٹرز کے لحاظ سے موٹر ایکشن کو ایڈجسٹ کرتی ہے۔
سروو موٹرز وسیع اقسام، اشکال اور سائز میں دستیاب ہیں۔ سروو کی اصطلاح سب سے پہلے 1859 میں جوزف فیکورٹ نے استعمال کی تھی، جس نے ریڈرز کو کنٹرول کرنے کے لیے بھاپ کے ساتھ جہاز کو چلانے میں مدد کے لیے فیڈ بیک میکانزم نافذ کیا۔ سروو موٹر ایک سروو میکانزم کا حصہ ہے جو تین اہم عناصر پر مشتمل ہے - ایک موٹر، ایک فیڈ بیک ڈیوائس، اور کنٹرول الیکٹرانکس۔ موٹر AC یا DC، برش یا برش کے بغیر، روٹری یا لکیری، اور کسی بھی سائز کی ہو سکتی ہے۔ فیڈ بیک ڈیوائس پوٹینشیومیٹر، ہال ایفیکٹ ڈیوائس، ٹیکومیٹر، ریزولور، انکوڈر، لکیری ٹرانسڈیوسر، یا کوئی اور سینسر ہو سکتا ہے۔ سروو سسٹم کو مکمل کرنا وہ کنٹرول الیکٹرانکس ہے جو موٹر کو طاقت دیتا ہے اور فیڈ بیک ڈیٹا اور کمانڈ ریفرنس کا موازنہ کرتا ہے تاکہ اس بات کی تصدیق کی جا سکے کہ سروو موٹر حکم کے مطابق کام کر رہی ہے۔ سروو موٹر ایپلی کیشنز کی بہت سی قسمیں ہیں، شوق ایپلی کیشنز (جیسے ماڈل ہوائی جہاز) میں استعمال ہونے والی سادہ ڈی سی موٹرز سے لے کر ملٹی ایکسس مشینی مراکز کے لیے استعمال ہونے والے پیچیدہ موشن کنٹرولرز کے ذریعے چلنے والی جدید ترین برش لیس موٹرز تک۔ ایک عام سروو میکانزم کی ایک مثال گاڑی کا کروز کنٹرول ہے جس میں ایک انجن (موٹر)، اسپیڈ سینسر (فیڈ بیک) اور گاڑی کی رفتار کا سیٹ رفتار سے موازنہ کرنے کے لیے الیکٹرانکس ہوتا ہے۔ اگر گاڑی کی رفتار کم ہوجاتی ہے، تو سینسر اس ڈیٹا کو الیکٹرانکس کو فیڈ کرتا ہے جس کے نتیجے میں، مطلوبہ سیٹ پوائنٹ تک رفتار بڑھانے کے لیے انجن میں گیس بڑھ جاتی ہے - ایک سادہ بند لوپ سسٹم۔
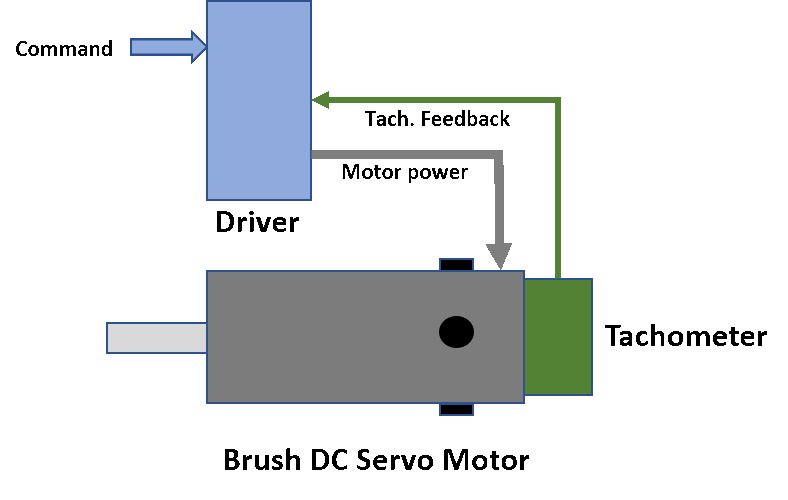 ایک سادہ صنعتی سروو موٹر ایک مستقل مقناطیس ڈی سی موٹر پر مشتمل ہوتی ہے جس میں ایک لازمی ٹیکومیٹر ہوتا ہے جو رفتار کے متناسب آؤٹ پٹ وولٹیج فراہم کرتا ہے۔ ڈرائیو الیکٹرانکس ٹیکومیٹر سے ملنے والے وولٹیج کی بنیاد پر موٹر کو ضروری وولٹیج اور کرنٹ فراہم کرتی ہے۔ اس مثال میں، ڈرائیور میں کمانڈڈ سپیڈ (کمانڈ ریفرنس وولٹیج کے طور پر پیش کیا جاتا ہے) سیٹ کیا جاتا ہے، پھر ڈرائیور میں سرکٹری ٹیکو میٹر فیڈ بیک وولٹیج کا موازنہ کرتی ہے اور تعین کرتی ہے کہ آیا مطلوبہ رفتار پوری ہو گئی ہے - جسے بند رفتار لوپ کے نام سے جانا جاتا ہے۔ ویلوسٹی لوپ کمانڈ کی گئی رفتار اور ٹیکومیٹر فیڈ بیک کی نگرانی کر رہا ہے، جبکہ ڈرائیور مطلوبہ کمانڈ کی رفتار کو برقرار رکھنے کے لیے موٹر کی طاقت کو ایڈجسٹ کرتا ہے۔
ایک زیادہ نفیس سروو سسٹم میں، ایک سے زیادہ ایمبیڈڈ لوپس کو درست موشن کنٹرول فراہم کرنے کے لیے بہترین کارکردگی کے لیے ٹیون کیا جاتا ہے۔ نظام کرنٹ، رفتار، اور پوزیشن لوپس پر مشتمل ہوتا ہے جو درست تاثرات کے عناصر کو استعمال کرتے ہیں۔ ہر لوپ بعد میں آنے والے لوپ کا اشارہ کرتا ہے اور کمانڈ کردہ پیرامیٹرز سے ملنے کے لیے ریئل ٹائم اصلاحات کرنے کے لیے مناسب فیڈ بیک عناصر کی نگرانی کرتا ہے۔
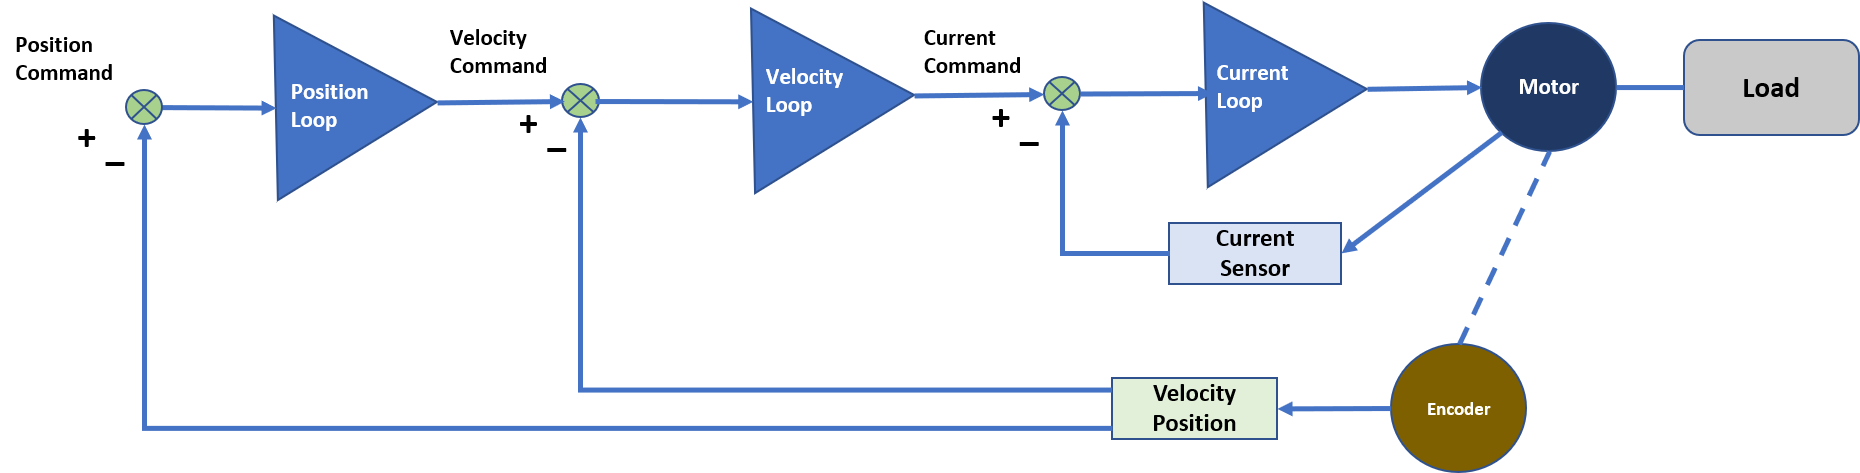
بیس لوپ موجودہ یا ٹارک لوپ ہے۔ موجودہ روٹری موٹر (یا لکیری موٹر میں طاقت) میں ٹارک کے متناسب ہے ، جو ایکسلریشن یا زور فراہم کرتا ہے۔ موجودہ سینسر ایک ایسا آلہ ہے جو موٹر کے ذریعے بہاؤ سے متعلق موجودہ سے متعلق آراء فراہم کرتا ہے۔ سینسر کنٹرول الیکٹرانکس کو واپس سگنل بھیجتا ہے - عام طور پر موٹر کرنٹ کے متناسب ایک ینالاگ یا ڈیجیٹل سگنل۔ یہ سگنل کمانڈ سگنل سے منہا کیا جاتا ہے۔ جب سروو موٹر کمانڈڈ کرنٹ پر ہے تو ، لوپ اس وقت تک مطمئن ہوجائے گا جب تک کہ موجودہ کمانڈ موجودہ کے نیچے سے قطرہ نہ ہوجائے۔ اس کے بعد لوپ موجودہ کو اس وقت تک بڑھا دے گا جب تک کہ کمانڈڈ کرنٹ تک نہ پہنچ جائے ، اس کے ساتھ ہی سائیکل سب سیکنڈ کی تازہ کاری کی شرحوں پر جاری رہے گا۔
رفتار کے متناسب وولٹیج کے ساتھ رفتار کا لوپ اسی انداز میں کام کرتا ہے۔ رفتار لوپ کرنٹ لوپ کو کرنٹ بڑھانے کے لیے ایک کمانڈ بھیجتا ہے (اس طرح وولٹیج میں اضافہ) جب رفتار کمانڈ کی گئی رفتار سے نیچے آجاتی ہے۔
پوزیشن لوپ PLC یا موشن کنٹرولر کے لیے ایک کمانڈ کو قبول کرتا ہے، جو بدلے میں ایک velocity کمانڈ فراہم کرتا ہے جو velocity لوپ کو دیا جاتا ہے، جس کے نتیجے میں مطلوبہ کرنٹ کو کمانڈڈ پوزیشن پر جانے کے لیے موٹر کو تیز کرنے، برقرار رکھنے اور سست کرنے کا حکم دیتا ہے۔ . تمام تین لوپس آپٹمائزڈ سنکرونی میں کام کرتے ہیں تاکہ سرو میکانزم کو ہموار اور درست کنٹرول فراہم کیا جا سکے۔